

教練,你在找的 GPS 指南(一)
過去20年,團隊型運動所使用的科技設備快速發展,從實驗室的專業儀器逐漸走向更貼近實務應用的工具。
回顧過去,實驗室的檢測方式帶來許多不便,例如,耗時、需要專業人士、難以高頻率執行,更難以拓展到球隊每一位成員。加上實驗室環境與實際訓練或比賽情境之間也存在一定的差異,造成生態效度(ecological validity)問題。
因此,實驗室檢測雖然能提供高品質的測量結果,但在實務上卻不是首選。
不過,隨著競技運動投入的資源逐年上升,上述的問題已經有越來越多對應的解套辦法。讓原本需要在實驗室才能完成的測量已經可以直接搬到訓練場、球場甚至正式比賽環境中進行。
除了部分測量內部負荷(internal load)的設備,仍受到成本、操作流程與研究限制等因素所影響,許多用於測量外部負荷(external load)的科技設備都已逐漸變得普及。設備價格下降、操作門檻降低,也讓更多球隊與教練能夠將這些科技導入日常訓練之中。過去需要到實驗室才能得到的速度、力量、跳躍表現…等資料,如今在訓練現場就能快速取得。
其中,極具代表性的應用之一,就是今天想談的內容– 追蹤技術。
即時回饋的需求
最早期的追蹤技術稱為 Notational Analysis(表現記號分析),最初是由操作員在場邊用紙筆即時記錄,後來發展為先將比賽影像記錄下來,再由人工重播並手動將所有事件(例如,得分、籃板、助攻…等)標籤起來。
若要計算移動速度,則是利用時間運動分析(Time-Motion Analysis):操作員手動記錄球員處於不同移動強度(例如,行走、慢跑、衝刺)的持續時間,再乘以預先測過的平均速度來推算(例如,先測驗過選手 A 行走的平均速度為多少、慢跑時的平均速度為多少);或是將球場劃分數個格子,記錄球員在時間戳記下的座標位移量來計算速度。
這些傳統方法極度耗時,且高度依賴操作員的主觀判定(例如,你覺得這位球員現在算是在慢跑?還是衝刺?)與記憶。往往教練需要檢討比賽的時候,資料可能都還沒分析完。因此,市場上開始有一些聲音出現–渴望有一種能夠更即時取得數據的新方法。
於是,後期才逐步演變成電腦化與半自動影像追蹤的方式。
電子表現與追蹤系統(Electronic Performance and Tracking Systems, EPTS)
若要論追蹤技術發展的重要推動者,歐洲的豪門足球俱樂部無疑在其中居功厥偉。美國的娛樂運動則是將這項技術發揚光大,帶給球迷全新的觀賽體驗。
在足球領域,國際足球總會(Fédération Internationale de Football Association, FIFA)將這些用來追蹤移動的科技標準化,並統稱為電子表現與追蹤系統(Electronic Performance and Tracking Systems, EPTS)。
EPTS 可被分類為以下幾種類型:
使用多台高畫質半自動攝影機(Video, VID)
全球定位系統(Global Positioning Systems, GPS)或全球導航衛星系統(Global Navigation Satellite Systems, GNSS)
區域定位系統(Local Positioning Systems, LPS)
根據 FIFA 的官方定義,EPTS 的主要功能是追蹤球員(以及足球)的位置,但也可以與其他 MEMS 微機電裝置結合(後續文章會介紹),例如,加速度計、陀螺儀、心率感測器,和其他用於測量負荷或生理參數的裝置。
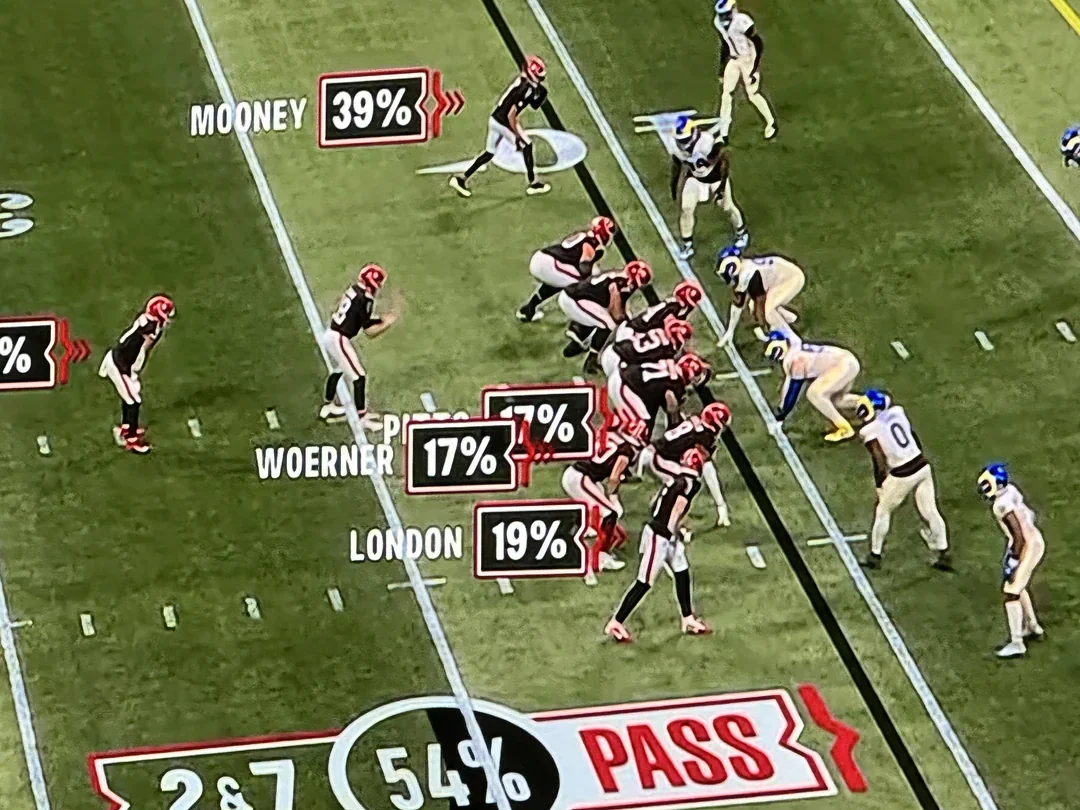
圖1. 結合機器學習的影像分析,讓觀眾在開球前就可以看到每位球員預測接球的機率,以及四分衛選擇傳球的機率。
歷史演進:EPTS 與競技運動的應用
不過,雖然這些球團用很兇,但是高層可不見得抱持相同看法。
在2015年以前,EPTS 尚未被允許在正式足球比賽中使用。2015年,IFAB 才開始允許 EPTS 在比賽中進行試測。不過,當時尚無明文規範,因此若要使用須經協會或比賽主辦方同意,確保設備不會對球員或裁判造成危險。EPTS 所產生的資料也不被允許當下傳送至技術區(technical area)接收與使用。
由於太多俱樂部持續要求使用這些科技,最後才由 FIFA 建立了一套安全標準(International Match Standard, IMS),由 IFAB 通過後納入規章裡,產品測試則由經 FIFA 核准的機構執行。從此,讓這些器材的使用從此有理有據。
到了2018年6月1日,只有取得授權的 EPTS 設備才能用於 FIFA 比賽;同時,EPTS 所產生的資料也可以傳送至場邊的技術區。於是,球隊開始能夠在比賽過程中將 EPTS 的資料提供給教練團使用,協助球員調度或是戰術上的決策。
FIFA Quality 與表現測試(Performance Test)
2019年,FIFA 進一步將 EPTS 的測試從原本的安全性標準(IMS)擴展至表現測試(Performance Test),開始評估各家廠商的資料(ex. 位置、速度)準確性,並建立 FIFA Quality 標準。等於官方主動背書器材的信效度。
到了2020年,IFAB 再次修訂規章,規定官方比賽中使用的穿戴式 EPTS 必須符合 IMS 或 FIFA Quality。IMS 主要代表設備符合最低安全要求;FIFA Quality 則代表該設備在足球賽場的情境下,資料的準確性已通過測試。
我認為這部分對從業人員來說特別重要,因為有些廠商的設備或許符合安全標準,但不一定有通過表現測試。
目前 FIFA 已以 FIFA Basic 取代原本的 IMS;FIFA Basic 所對應的 Wearable Safety Test,仍然是穿戴式 EPTS 的基本安全測試,而希望取得 FIFA Quality 的設備廠商,則需要在通過安全測試後,再進一步接受表現測試。
了解這些起源的好處,能夠幫助教練在選購器材時,考慮使用已經通過標準的設備。在FIFA的網站上,都能查到目前有哪些廠商的設備已取得認證且在效期內。
FIFA會根據各家廠商與官方的黃金標準,將測驗的結果劃分為五個等級:
Well Above Industry Standard(遠高於產業標準)
Above Industry Standard(高於產業標準)
At Industry Standard(達產業標準)
Below Industry Standard(低於產業標準)
Well Below Industry Standard(遠低於產業標準)
不過,有鑑於各類型的設備(GPS、LPS、VID)所使用的原理不同,最終會導致各種設備擅於監測的強項不同(如下表所示)。因此,建議教練們在採用 FIFA 所給出的相對應等級前,也能稍微了解 FIFA Quality 中的表現測試究竟是測些什麼。
| 系統 | 球員位置誤差 | 瞬時速度誤差 | 瞬時加速度誤差 | 總距離誤差 |
|---|---|---|---|---|
| LPS | 23 ± 7 cm | 0.25 ± 0.06 m/s | 0.68 ± 0.14 m/s² | 4.0% |
| GPS | 96 ± 49 cm | 0.28 ± 0.07 m/s | 0.67 ± 0.21 m/s² | 2.2% |
| VID* | 56 ± 16 cm | 0.41 ± 0.08 m/s | 0.91 ± 0.19 m/s² | 2.7% |
目前 FIFA 的表現測試包含:
Walk, Jog, Sprint Circuits(步行-慢跑-衝刺循環)
2 vs 2 比賽
3 vs 3 比賽
5 vs 5 比賽
Full Field Coverage(全場測試)
步行-慢跑-衝刺循環測試是在一個 30 × 30 公尺的區域內進行,每名參與者的測試時間至少為 4 分鐘,內容包括:自選速度步行、自選速度慢跑、最大加速度、改變方向。
小型對抗賽(2 vs 2、3 vs 3 與 5 vs 5)是在 30×30 公尺的區域內進行,球員需要嘗試維持球權,但不允許射門得分,持續時間為 4 分鐘。
全場測試是讓運動員沿著球場的邊線慢跑,以確保製造商的設備能夠涵蓋整個球場周邊區域,持續追蹤球員。
檢測結果會相對於兩套系統- Vicon 與 Vision Kit 進行驗證比較。Vicon 為全球公認的動作捕捉系統的黃金標準,主要用於30×30公尺區域內的測試。Vision Kit 則用於全場範圍的球員追蹤。
FIFA 檢驗的重點,主要評估 EPTS 所提供的球員定位(positioning)與速度(velocity)資料,並進一步分析總移動距離,以及不同速度區間帶的距離 & 速度,與黃金標準是否有差異。
因此,市面上的 EPTS 會提供的其他資訊,例如加速 & 減速次數、PlayerLoad、Impact …等,並不在 FIFA Quality 表現測試的評估項目裡面。
GPS、LPS、VID 系統的取樣
EPTS 三大系統,各自有其系統的誤差與限制。
其中,很重要的一點是,了解取樣頻率(sampling rate)–即一秒中接收多少筆資料,帶來的影響。
除了使用監看影片方式來分析的 VID 系統之外,無論是 GPS 還是 LPS,都需要接收資料再跑分析。有些是直接在機子上面運算後回傳電腦或手機,有些機子則是不碰運算,直接回傳蒐集到的原始資料(raw data)到其他裝置上運算。
這些運算是為了讓資料取得後,能透過一些資料處理方法降低雜訊與測量誤差,並在必要時對缺失或不連續的資料進行估計,盡可能產生一條更接近實際移動狀況的曲線。
按照常理思考,當我們接受資料的筆數越多(例如,一秒10筆資料 vs. 一秒5筆資料),直覺上資料應該會越精準。所以以 GPS 為例,10 Hz 的 GPS 相較於早期 1–5 Hz 的 GPS,可以更頻繁地取得位置資料,也更有機會捕捉到運動員快速變化的移動。取樣頻率太低,則容易發生中間的移動訊息丟失的問題。所以對一些高頻率切換速度(例如,不斷變換方向、剎車&加速)的運動,我們的測量可能就不準確。
試想,一位喜歡查勤的女友,五分鐘打一通電話 vs. 一天打一通電話,哪一種更能掌握男朋友的動向呢?
而 LPS 公認比 GPS 更細緻,更適合觀察球員的戰術走位與絕對位置,其中一個原因就是因為它的取樣頻率更高(常見的 GPS 約 10 Hz,最高達 18、20 Hz;常見的 LPS 約 20 - 100+ Hz),能更密集地捕捉位置變化。
以影像為主的 VID 系統,在分析上則會碰到其他問題,導致收到的訊號無法使用。
當畫面因為各種原因(反光、低光、被隊友擋住、攝影機視線死角…等),失去我們要追蹤的球員時,我們該如何運用其他方法來推估他的位置與速度?特別是當我們要追蹤的是球體(例如,冰球), 敲一下馬上飛出畫面外;像這類移動比人體更快速的物體、又不可能在上面安裝感測器,這時候該怎麼解決訊息量不足的問題?
這部分我認為技術上比 GPS 和 LPS 要學習的門檻更高。白話來說,主要作法是增加攝影機數量,搭配過去的運動軌跡(先驗資料),並且利用各種演算法和深度學習模型來提早預測及重建追蹤物體的 3D 軌跡。但最終可能還是需要人工的介入標記與校正。
這也是為什麼國際足總(FIFA)與學界將這類影像追蹤技術稱為「半」自動多攝影機系統(Semi-automatic multiple camera systems)。
| EPTS 系統 | 優點 | 缺點 |
|---|---|---|
|
LPS 區域定位系統
Local Positioning System
|
|
|
|
Camera – NO (VID)
攝影機/影像系統
|
|
|
|
GPS / GNSS
全球定位系統/全球導航衛星系統
|
|
|
有了取樣頻率的觀念之後,我們知道每項數據的結果,背後都是一筆又一筆的資料(訊號)運算而來的。接下來,讓我們深入認識取得這些資料(訊號)的各項技術。
我認為從 GPS 開始來切入會簡單許多,因為 LPS 就類似室內版的GPS。這部分如果未來有時間寫的話會再詳細說明。
GPS 的開放與發展
GPS 是指由美國政府維護和運作的全球衛星定位系統。其他國家所開發的衛星導航系統,還包含俄羅斯的 GLONASS、歐盟的 Galileo(伽利略)、中國的 BeiDou(北斗),這些系統則統稱為 GNSS(Global Navigation Satellite System,全球導航衛星系統)。
因此,你可能會在很多文章與資料中看到 GPS 和 GNSS 常常互相切換。只要知道,GPS 包含在 GNSS 之下即可。
而為什麼 GPS 名稱這麼響亮,以至於幾乎成了一種「衛星定位」的代名詞呢?
我認為其中一個很大的因素是, GPS 較早完成全球性的部署,並且長期維持穩定的服務。穩定的服務,對於分秒錙銖必較的競技運動特別重要。
根據 GPS 的官方說法,美國會維持至少有 24 顆衛星隨時可供使用的服務承諾,以確保訊號穩定。實際上,長期運行的衛星數量通常會超過 24 顆(約 31 顆左右)。多出來的衛星就是當其他衛星故障或退役時,能立即補上。
最早期的 GPS 用途是軍事導航,但自 1994 年起便已開放給一般大眾(民間人口)使用。只是基於軍事安全考量,最初開放的訊號會人為地降低精準度。
GARMIN 在 1997年便開始將 GPS 用於評估與測量人體移動,是最早將 GPS 技術引入運動科學的公司。只是受限於被調降過的訊號,早期量測的精度與應用範疇相當有限。
直到 2000 年,美國政府正式取消了他們對訊號的干擾,民用定位的誤差才從原本的數十公尺大幅縮小至 2 公尺以內,讓 GPS 得以廣泛應用在戶外團隊運動(如足球與橄欖球),用來追蹤與分析選手的移動軌跡、跑動距離與速度。
還有一點是,早期運動科學家與廠商開始開發穿戴式追蹤設備時,最多只能採用「雙星系(dual-constellation)」技術,例如同時接收 GPS 與 GLONASS 的衛星訊號,以增加可用衛星數量。以澳洲的 Catapult 為例,其部分產品即就是採用 GPS + GLONASS 的配置。
那是因為當時的全球衛星導航系統(GNSS)尚未像今天這麼成熟,可用的衛星導航系統主要以美國的 GPS 和俄羅斯的 GLONASS 為主,而歐洲 Galileo (伽利略)與中國北斗(BeiDou)仍處於建設階段。
隨著 Galileo 與北斗逐步完成全球部署,現代運動穿戴式追蹤設備則開始採用「多星系(multi-constellation)」GNSS 晶片,可同時接收 GPS、GLONASS、Galileo、BeiDou 等多個衛星導航系統的訊號。
透過增加可用衛星數量,能提升定位的穩定性與可靠性,尤其在訊號容易受到遮蔽的環境中更為重要。現代運動追蹤設備也普遍朝向多星系 GNSS 發展。
利用 TOA(Time-of-Arrival)測距離
GNSS 是利用「到達時間(Time-of-Arrival, TOA)測距」的概念來計算出與使用者的距離。
從已知位置的發射端(例如,衛星)在特定時間發送無線電訊號。接收端(例如,球員 A 身上所穿的感測器)收到訊號後,計算訊號從發射到接收所花費的時間差(即傳播時間 ,△t),再將此時間差乘以訊號傳遞速度(即光速 3 × 10⁸ m/s),即可推算出這顆衛星與球員之間的直線距離。
距離 = 訊號傳播時間(△t)x 光速(3 × 10⁸ m/s)
當今天我們有多顆衛星向球員發送訊號,我們就能取得數個不同衛星與球員之間的距離。由於每顆衛星的位置都已知,再搭配這些距離的資訊後,我們就可以進一步定位出這位球員的位置。
這是什麼意思?
這就是我們接下來要介紹的 「距離交會定位(trilateration)」。
三邊定位 / 距離交會定位(Trilateration)
想像今天你跟朋友去大安森林公園散步,但不小心在樹林中迷路了,完全不知道自己在公園的哪裡。於是你打算站著不動,打電話給朋友們等待救援。
這時候,朋友 A 告訴你,他從二號公廁看到你了:「你距離我 5 公尺。」那麼在二維平面(大安森林公園的地圖)上,你有可能出現在以二號公廁為圓心、半徑 5 公尺的圓周上任何一個位置。
接著,朋友 B 也打給你,他在音樂台看到你了:「你距離我 3 公尺。」所以你現在擁有更多資訊了:你的實際位置必須同時符合兩個條件—距離二號公廁 5 公尺,且距離音樂台 3 公尺。原本充滿無限多種可能的位置,被縮小到兩個圓的交會點,因此只剩下兩種可能。
這時候,如果朋友 C 也打給你,告訴你:「我從五號公廁看到你了,你距離我 7 公尺。」那麼再加入第三個距離條件後,理想情況下,我們就能找到三個圓的唯一交會點,進一步確定你的位置。後續如果還有更多朋友來電,只是再更加確認你的推測。
GPS 的基本定位概念,就是利用這種方式進行位置的推算。
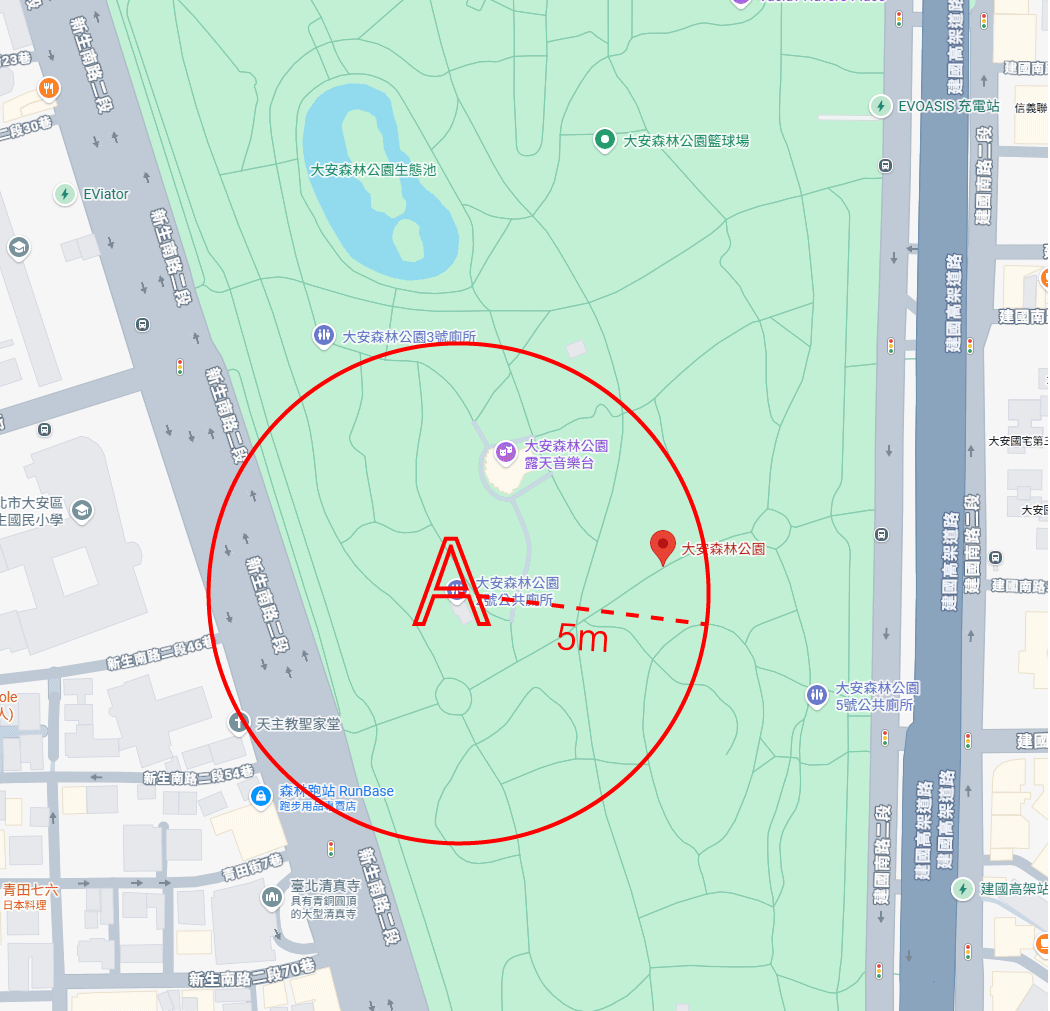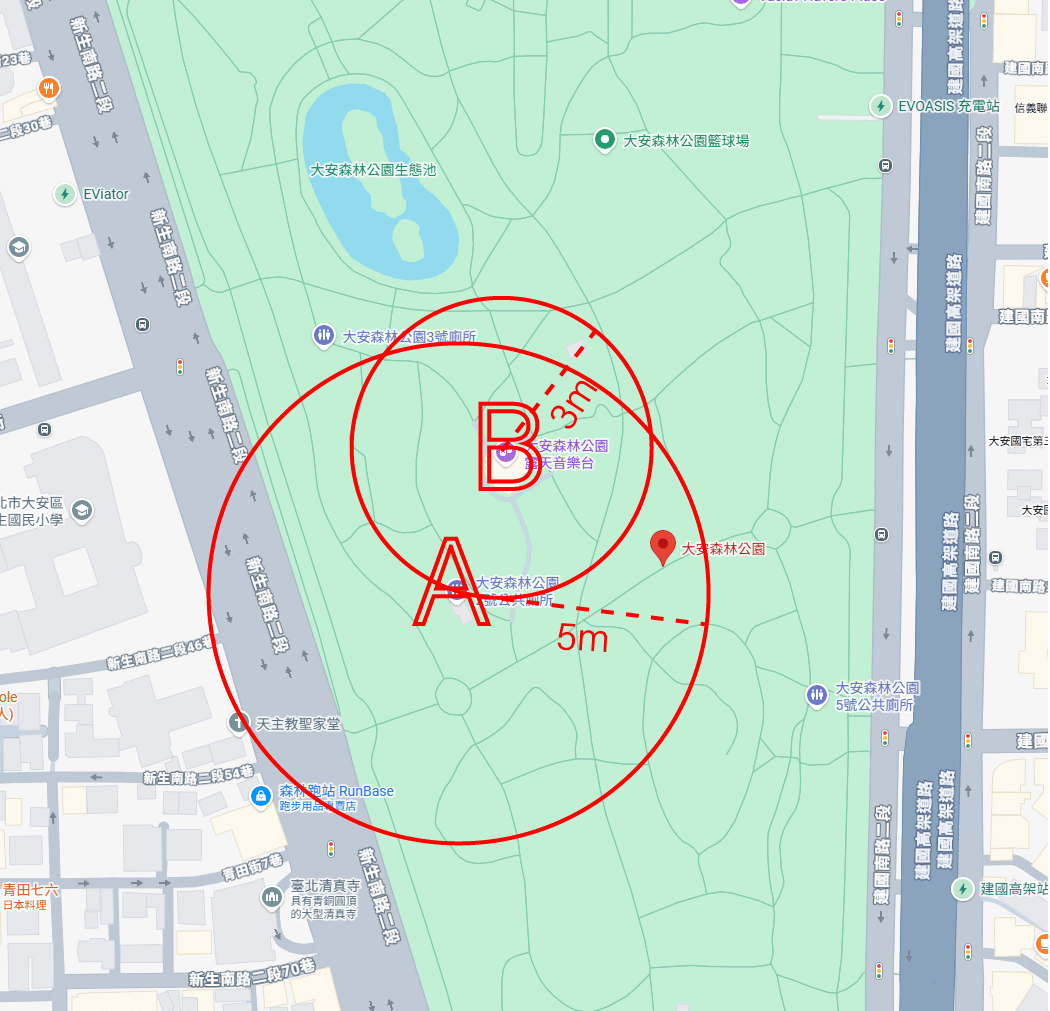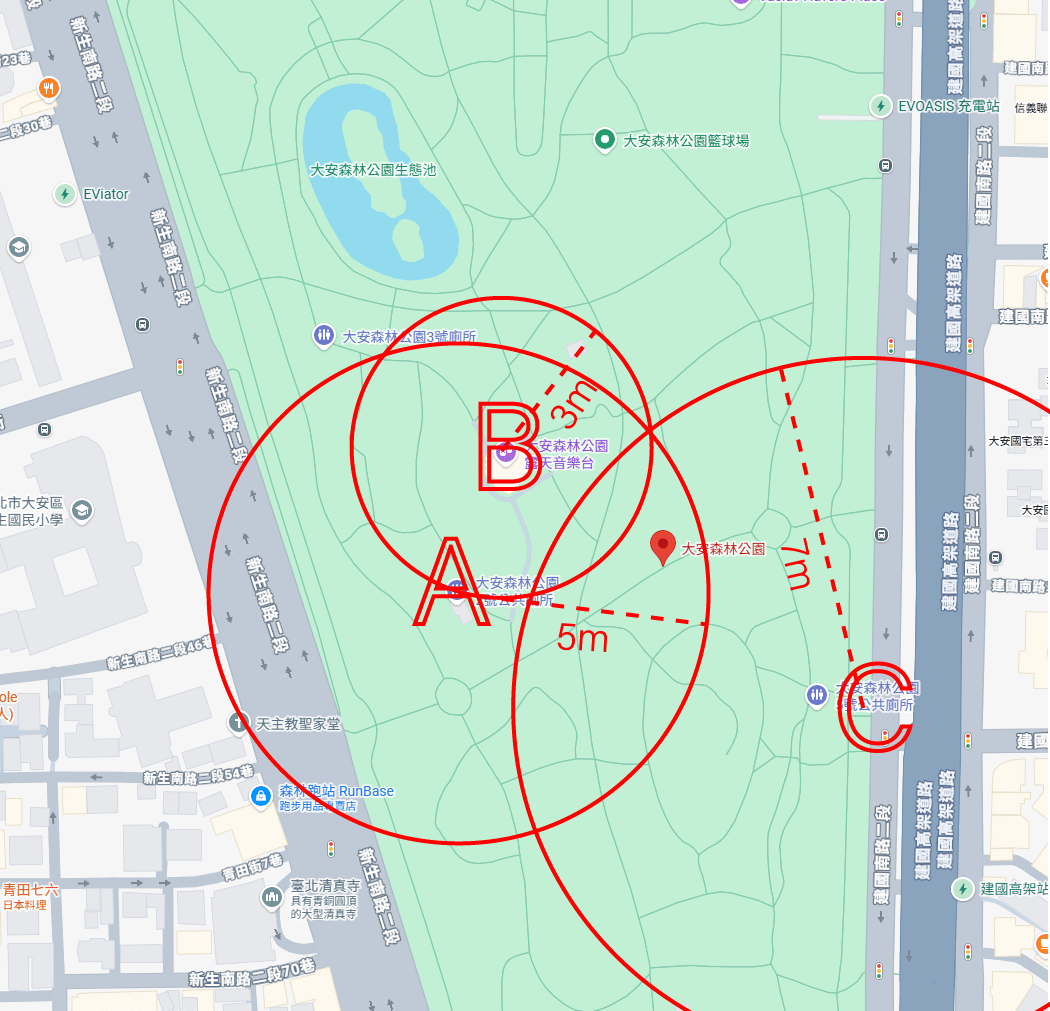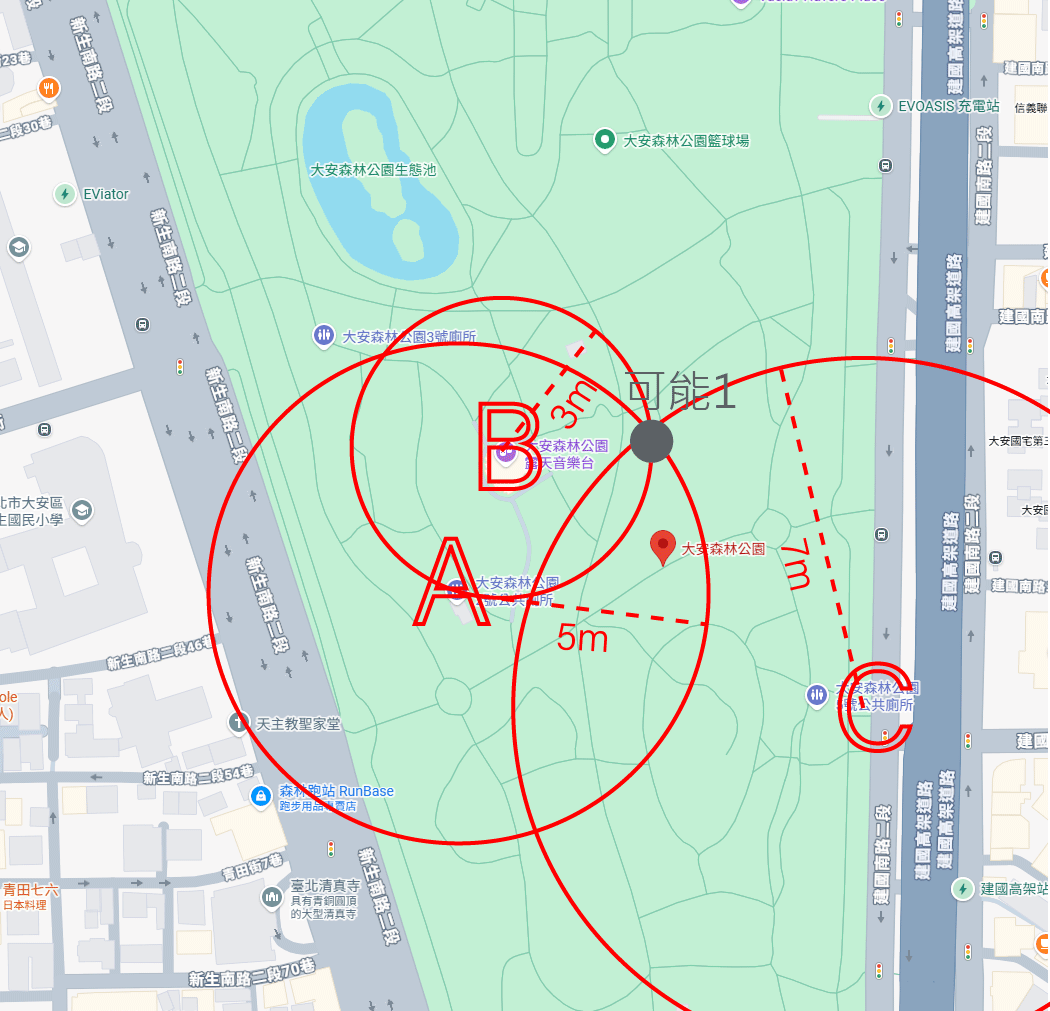
圖2. 三邊定位 / 距離交會定位(Trilateration)的範例:利用二號公廁 & 音樂台 & 五號公廁的距離求出位置
上述的例子,是假設在 2D 平面的大安森林公園;但在現實中,GPS 處理的是 3D 空間:
若是只有 1 顆衛星:我們只能算出距離 R₁ ,代表球員位於以衛星為球心、距離為半徑 R₁ 的「球面(Sphere)」上,球員有可能在這個球體上的任何一個位置。
若是有 2 顆衛星:我們可能有以距離 R₁ 與 R₂ 為半徑的兩顆球體。兩個球面相交會形成一個 「圓圈」,球員有可能在這個圓圈的任何一點上。
若是有3 顆衛星:三個球面相交會縮減出 「2 個空間點」。但因為其中一點通常遠在太空中,可以直接排除。所以最後只會剩下一個可能,從而得到地球上球員的真實位置。
這樣的定位方法,讓 GPS 定位的技術有一個先決條件,至少需要四顆衛星才能完成定位。
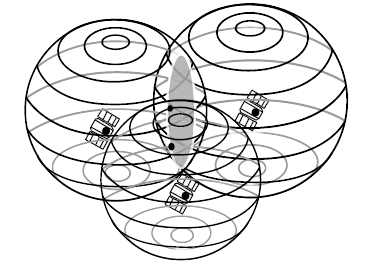
圖3. 三顆衛星交會,求出地球上的真實位置。
等等?上述的例子不是用三顆衛星就能完成定位了嗎?
的確,如果我們今天只單純考慮一個理想的 3D 空間,那麼透過三個距離條件,理論上就可以推算出球員的位置。
但讓我們回頭看看距離的公式:
距離 = 訊號傳播時間(△t)x 光速(3 × 10⁸ m/s)
在這邊假設光速不會改變,但我們忘了一件很重要的事情,「時間」可能會產生偏移(Clock Offset)。
看著你手錶的秒針,你知道一秒鐘是如何產生的嗎?時間間隔是如何定義出來的?
無論是球員穿在身上的 GPS 接收器還是你的手機,我們使用的都是廉價的石英鐘。石英鐘的「一秒」是透過電池通電讓石英晶體產生每秒 32,768次 的穩定震動,再利用微型電路計算次數,當數滿 32,768 次時就會送出一個「一秒」的訊號來推動指針。
先不論其他干擾因素,光是晶體使用久了就可能出現老化,導致時間逐漸產生偏差,最後衛星上的時鐘與球員身上的接收器時鐘可能不同步。如果將這個時間誤差乘上光速之後,就會產生災難性的距離誤差。
為了方便理解,我們先舉一個誇張的例子。
假設衛星上的時間和球員所在地(即地球)的時間相差 1 秒。當衛星上的時鐘顯示 00:06:00:00(早上六點鐘)時,發出一道訊號。而這道訊號實際花了 5 秒,在 00:06:00:05 抵達地球上的接收端,也就是球員身上的感測器。
如果衛星和接收器的時間基準完全同步,那麼接收器所計算出的 △t 就應該是 5 秒。但現在因為兩邊的時間基準相差了 1 秒,那它可能會把這段時間誤判為 6 秒。如此一來,原本的距離計算結果為 5 × 3 × 10⁸ = 1.5 × 10⁹ 公尺,因為誤判成 6 秒,結果變成 6 × 3 × 10⁸ = 1.8 × 10⁹ 公尺,兩者相差了 3 × 10⁸ 公尺。
也就是說,光是 1 秒鐘的時間誤差,乘上光速之後,就造成了 300,000 公里的距離誤差。這也就是為什麼在 GPS/GNSS 定位中,時間的準確度與同步非常重要。
當然,GPS 實際上的時鐘誤差不可能大到 1 秒。因為只要 1 微秒(10⁻⁶ 秒)的時間誤差,光就已經可以前進約 300 公尺。這對需要精確定位的 GPS 來說,已經是非常巨大的誤差。因此,GPS 衛星絕不能只使用一般我們日常生活中的石英鐘,而必須使用更精確、更不容易飄移的原子鐘(atomic clock)。
但問題又來了。
就算我們已經有這麼精確的原子鐘,衛星上的時鐘與地球上的接收器時鐘,還是可能存在微小的時間偏差。
因為衛星在高速移動,同時承受跟地球不同的重力環境。根據愛因斯坦的相對論,這些因素都會影響時間的流逝速度。所以 GPS 不只是需要精確的原子鐘,還必須持續對衛星時鐘進行時間校正與相對論修正。
這也是為什麼我們用了三顆衛星定位後,還需要增加第四顆衛星,用來解決時間偏差的問題。
再回到上述大安森林公園的例子,你會發現–你的位置資訊(即,運動員的位置)的計算過程,其實取決於其他人(即,衛星)從什麼方向看到你,以及他們彼此之間的相對位置。
如果今天朋友 A 和你的位置之間剛好有一棵樹,他可能就看不到你,也就無法取得你的距離資訊。這也是我們使用 GPS 追蹤技術時要考慮的問題,如果接受器與衛星之間受到屋頂或其他障礙物遮蔽,或訊號被高樓大廈反射、繞射,就可能造成部分衛星訊號無法被接收,進而影響定位的穩定性與精度。
除此之外,問題不只在於你「看不看得到」我,也關乎你從什麼角度看。
如果今天你的朋友並不是均勻地分布在大安森林公園,而是全部聚集在五號公廁附近看著你,等於所有人都是從同一個方向來觀察你。
即使朋友 A 說:「你距離我 5 公尺」、朋友 B 說:「你距離我 5.4 公尺」、朋友 C 說:「你距離我 5.2 公尺」;我們確實獲得了很多距離資訊,但因為這些朋友的位置都集中在同一個方向,所以這些資訊其實沒有辦法從不同角度有效地「交叉確認」你的位置。
換句話說,不是衛星越多,定位就一定越精準;衛星分布的位置也非常重要。
如果衛星能夠分散在天空中的不同方向,從不同角度觀察你,定位的幾何條件(Geometrical disposition)就會比較好;反過來,如果衛星都集中在同一個方向,即使你可以接收到很多顆衛星的訊號,定位結果仍然可能不精確。
這就是我們評價 GPS 品質的一項重要指標– HDOP(Horizontal Dilution of Precision,水平精度因子)。
你或許不用知道 HDOP 是如何計算,但要知道 HDOP 所代表的意義。HDOP 是用來衡量天空中衛星的幾何分佈,表示對接收器經緯度定位的影響程度。HDOP 值越低,表示我們選用的衛星分佈越均勻,定位精準度較高。
HDOP 的數值範圍通常介於 0 到 50 之間。因為它代表的是把誤差放大幾倍的倍率,所以理想上最好小於 1。不過,真正在追蹤的當下,我們無法決定天上有哪些衛星是可用(available)且訊號品質良好。一般日常運動追蹤與 EPTS 測量,HDOP 小於 2,即屬於品質優良;如果大於 20,則代表參考價值不高。
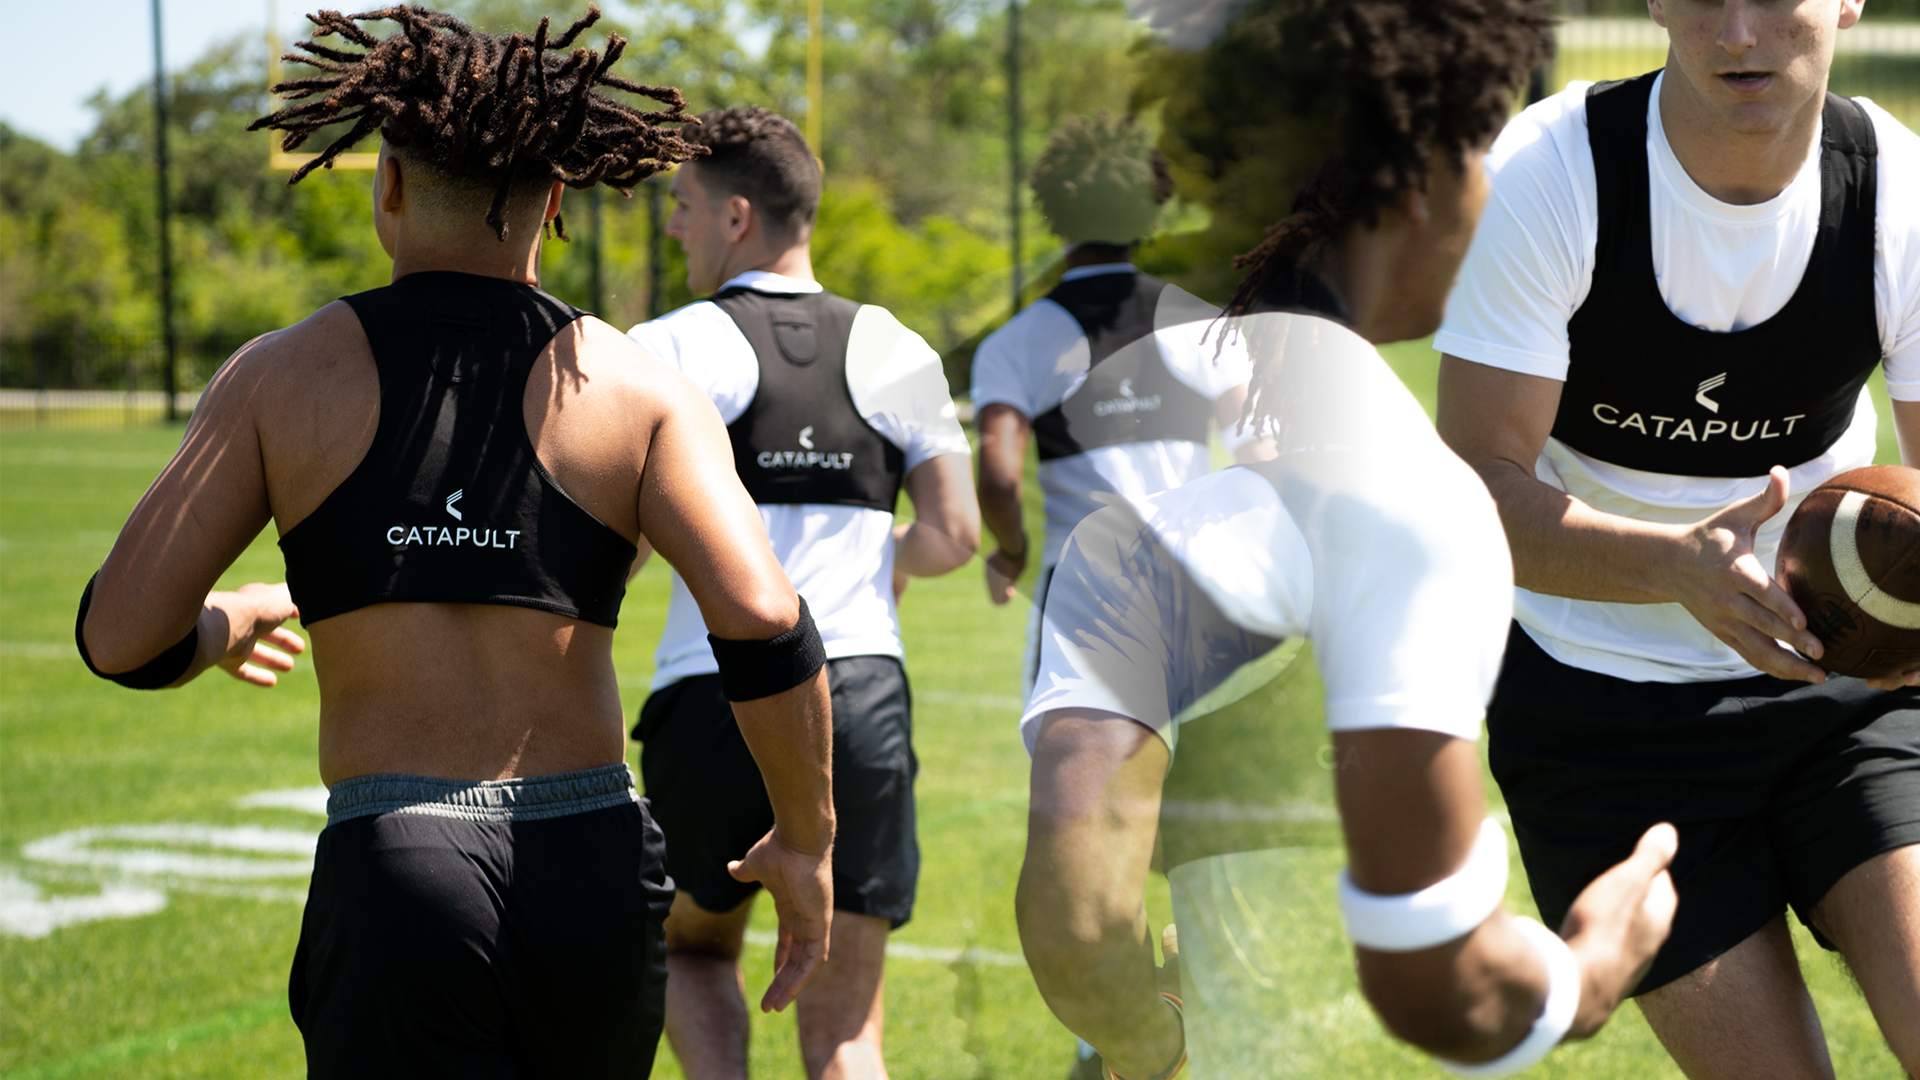
圖4. 運動內衣
為什麼他們要穿「運動內衣」?
基本上,到這邊關於 GPS,教練該了解的底層知識應該就已經足夠了。
隨著 GPS 的應用越來越普及,我們在媒體上看到這些裝備曝光的機會也越來越多。對於這種穿戴方式感到好奇的人自然也冒了出來。
其中一個最常見的問題就是:「為什麼他們要穿運動內衣?」
首先,那不是運動內衣。它主要是為了讓 GPS 感測器能夠緊緊貼在人體身上,所設計的一種穿戴式衣物,可以避免運動過程中因隨意晃動而產生雜訊。
所以真正的價值,是它身上放置 GPS 感測器的口袋。類似的設計其實也常見於其他運動的裝備上,例如,在較高層級的籃球,也會在球褲後腰開個小洞來放置感測器。只是這種方式在固定效果上,通常還是不如貼身穿戴的衣物。
那麼,感測器到底應該放在哪裡?
過往研究也曾經設計過不同的感測器放置位置,例如胸骨、肚臍高度……等位置,但後背/雙肩胛骨之間,仍然是許多追蹤系統與研究的最愛。放置於後背上方的好處是,能將人體軀幹遮蔽衛星或天線訊號的負面影響降至最低,僅剩頭部可能微幅影響訊號。
但感測器的位置,其實不只是影響 GPS 訊號而已。
因為這顆小小的感測器,能夠提供我們運動員在場上的位置、跑動軌跡、跑動的總距離、最高跑速、承受衝擊或碰撞的負荷、加速與減速的次數、步頻……等數不盡的數據資料。而感測器放在哪裡,某種程度上決定了你用身體哪一個部位的運動,來代表這位運動員的移動。
所以,很明顯地,四肢通常不是最佳選擇。因為如果把 GPS 感測器綁在腳踝上,當運動員跑步、急停、變向,甚至只是抬腳時,感測器本身就會產生非常大的位移與旋轉。
這時候,感測器的移動不一定能代表整個人體的移動,甚至可能會製造出「運動員正在加速」的假象。過去就曾有教練分享:他的助理教練把 GPS 感測器丟給球員穿戴,結果因此在資料上看到一筆非常顯著的加速波峰。
所以有研究建議避免使用容易產生形變的彈性材料來放置 GPS;當固定在人體上時,也應避免將感測器放置在靠近關節或軟組織(脂肪或肌肉)的位置。這些都可能影響我們後續對資料的判讀。
這也是為什麼 GPS 感測器的穿戴位置與固定方式,比想像中更加重要。
| 放置位置 | 定位訊號品質(GNSS / LPS) | 加速度與衝擊負荷(PlayerLoad)測量效果 |
|---|---|---|
|
肩胛骨之間(背部上方)
|
最佳。 人體遮擋相對較少,有利於 GNSS 接收衛星訊號,通常能提供較穩定的定位結果。 |
中等。 跑動過程中的衝擊加速度經人體組織與骨骼傳遞、吸收後,此處測得的加速度通常低於較接近衝擊來源的下肢位置。 |
|
腰椎/下背部(約肚臍高度)
|
較差。 運動員前傾或肢體擺動時,人體可能遮擋部分衛星訊號,影響 GNSS 接收品質。 |
良好。 位於軀幹中央,較能代表整體軀幹的移動與加速度變化,測得的累積負荷(PlayerLoad)通常高於肩胛骨位置。 |
|
胸骨(前胸)
|
較差。 GNSS 接收品質容易受到身體姿勢、天線朝向與人體遮擋影響。 |
依系統而異。 僅少數廠商曾因特定需求將感測器放置於胸骨,並針對此位置進行相應的優化與測試。 |
|
下肢(脛骨、膝蓋、腳踝)
|
不適合作為 GNSS 的典型穿戴位置。
肢體擺動與人體遮擋可能增加訊號接收的不穩定性。 |
對局部衝擊加速度最敏感。
感測器越接近下肢與地面接觸的位置,越能捕捉局部較大的加速度與衝擊訊號,但不能直接等同於地面反作用力。 |
那麼,既然放置在雙肩胛骨之間有這麼多優點,為什麼有些廠商仍舊要探究、考慮 GPS 放置在其他位置的可能性呢?
因為現在的 GPS 感測器已不僅止於提供「位置」與「速度」資訊了;大多還有搭載 IMU(慣性測量單元),來滿足教練的需求。
我們可以透過 IMU 來得到更多「以加速度計為基礎的外部負荷指標(accelerometry-based external load indicators, ABELIs)」,舉凡 PlayerLoad、BodyLoad、Impulse、Total Load、Locomotion Efficiency……等,讓教練全盤了解球員的體能狀況。這部分我們在後續文章會再詳細說明。
而感測器放置的位置,大大影響了 IMU 所感受到的加速度與衝擊變化。一次跳躍落地或急煞,腳踝 vs. 軀幹處所承受的力量肯定大不相同。
因此,利用感測器所受到的力量變化,來代表整個人體的運動狀態,這種簡化的過程其實是一項危險的假設。
從這個角度來看,或許將感測器放置在接近身體質心(center of mass, COM)的位置,才是更具代表性的選擇;而放置在下肢可能最精準,最能直接反映地面反作用力與最高衝擊。
延續上面的話題,IMU 是何方神聖?為何可以提供這麼多關鍵訊息?它提供出來的數據值得我們相信嗎?
要回答這個問題,我們必須深入了解 GPS 的好搭檔:MEMS 與 IMU。
MEMS (微機電系統)和 IMU(慣性測量單元)
MEMS 全名是 Micro-Electromechanical Systems(微機電系統),它指的是一種微型元件的製造技術,將微小的機械結構與電子電路整合在微米至毫米級別的結構中。在運動科學中,最常使用的 MEMS 感測器包括加速度計(accelerometers)、陀螺儀(gyroscopes)與磁力計(magnetometers)。這三種感測器都可以獨立使用,也可以整合在一起(例如,下面要介紹的 IMU),取得不同的變數,用於團隊型運動的運動表現分析。
而 IMU 全名是 Inertial Measurement Unit(慣性測量單元),是一種感測器綜合體,通常會將三軸加速度計與三軸陀螺儀整合在一起,部分 IMU 還會額外加入磁力計。其中,三軸加速度計可以測量 x-y-z 軸向的加速度,三軸陀螺儀則可以測量 x-y-z 軸向的角速度;如果加入磁力計,則可以進一步測量磁場資訊,以便瞭解方向。
加速度計早在 1920 年代就存在,而陀螺儀則是於 1852 年發明。但過去因為 MEMS 技術尚未成熟,很難製造出像現在這麼小的加速度計與陀螺儀,因此由這些感測器組成的 IMU,體積也遠比現在大得多。
而隨著 MEMS 技術的發展,加速度計與陀螺儀都可以被做到非常小,甚至足以直接放進進手機裡面。所以當你的手機掉落在地上或不小心在浴室摔倒,它能夠根據這些力量變化猜測出你是不是受傷,進而發送警報。
加速度計、陀螺儀與磁力計本身都是獨立的感測器,可以單獨使用,也可以彼此組合成 IMU。
因此,不是所有 GPS 都搭載 IMU,有些可能只整合加速度計,也可能搭配陀螺儀;通常是較高階的裝置,才可能同時整合加速度計、陀螺儀與磁力計,透過多種感測器之間的融合、互相校正(後續文章會再詳細介紹),取得更完整的運動與姿態資訊。
接下來,就讓我們一一來認識它們。
加速度計
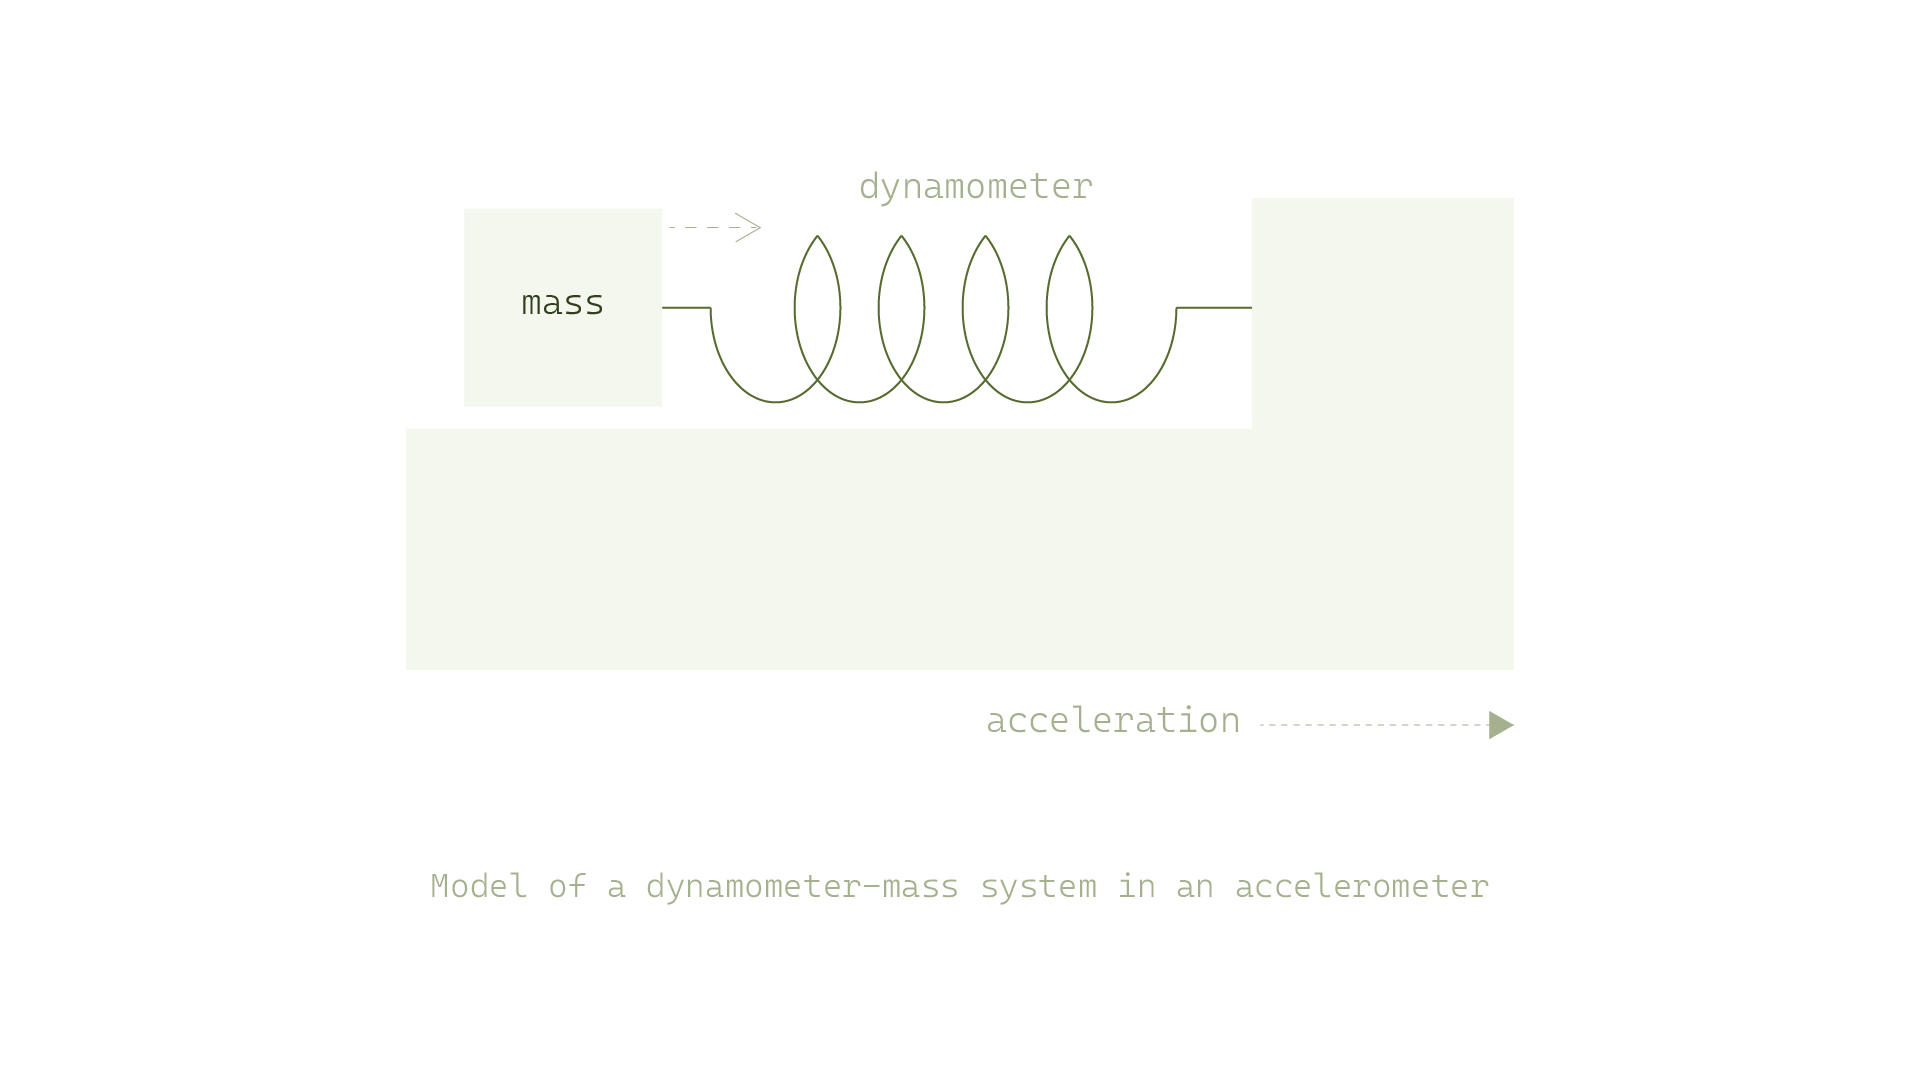
圖5. 加速度計的設計
加速度計是一種電子裝置,可以直接測量沿著其敏感軸方向所受到的加速度。加速度計有許多不同類型,但基本原理都是如上圖所示的「測力計-質量塊(dynamometer-mass)系統」衍生而來。
加速度(a)可以定義為速度隨時間的變化率。加速度計輸出的資料具有方向性,同一感測軸可以偵測正向與負向的加速度,能夠區分軸上兩個相反方向的加速度,通常以重力加速度(g)為單位表示(1g = 9.81 m/s²)。
人體經過碰撞或衝擊後,速度會產生改變。加速度計其中一個廣泛使用的方式,就是根據不同 G-force 閾值,偵測不同強度的衝擊。依照不同廠商設定的閾值不同,通常可分為非常輕微(5–6 g)、輕微(6–6.5 g)、中等(6.5–7 g)、高強度(7–8 g)、非常高強度(8–10 g)以及嚴重(>10 g)。
大多數加速度計為雙軸或三軸,因此可以感測兩個或三個彼此正交的軸上的運動。
由於三軸加速度計可以測量三個軸向的加速度,因此相較於單軸與雙軸加速度計,更適合用於測量人體動作。而這三個軸向的加速度,也可以合併成一個單一的數值,稱為合加速度向量(resultant vector)。
合加速度向量 = √x² + y² + z²
合加速度代表感測器在三個軸向(x、y、z)所測得的加速度,經向量合成後得到的總加速度。這些加速度來源可能包含重力,以及感測器所在身體部位因移動、振動與姿態變化所產生的加速度。
這個類似向量合成的概念非常重要,因為許多以加速度計為基礎的外部負荷指標(accelerometry-based external load indicators, ABELIs),例如,前面所提到的PlayerLoad、impact …等,都是類似的計算來提供單一數值。
根據研究,運動員所承受的外部工作負荷中,最多的貢獻來自垂直方向的運動軸,約占總工作負荷的 50% 以上,其比例依序為垂直方向 > 左右方向 > 前後方向,這與人體的運動特性有關。這些軸向承受的衝擊會沿著人體傳遞,提高氧氣的消耗需求進而影響內部負荷。
因此,若能建立加速度計與內部負荷(例如,心跳率、耗氧量)之間的關係,就有機會減少我們需要蒐集的指標,也是科學家們感興趣的主題。
陀螺儀
陀螺儀是另一種常見於穿戴式裝置與追蹤系統中的感測器,其主要用途是測量旋轉的速度,即,角速度。
在三維空間中,三種軸向有不同的旋轉型態:
以下圖6. x 軸為軸心做旋轉,稱為俯仰(Pitch):前後傾斜,例如輪子的向前滾動,可對應人體的彎腰 & 伸展的動作。
以下圖6. y 軸為軸心做旋轉,稱為滾轉(Roll):左右傾斜,例如風扇葉的運轉,可對應人體的側彎。
以下圖6. z 軸為軸心做旋轉,稱為偏航(Yaw):水平轉向,例如門軸的旋轉,可對應人體的轉身、改變方向。
陀螺儀的基本原理是科氏效應(Coriolis effect)。它指的是當一個物體正在運動,它所在的系統發生旋轉,那該物體會受到一種作用力,使它產生與自身運動方向及旋轉方向相關的側向偏移。而造成這種偏移的作用力則稱為科氏力(Coriolis force)。
所以,物體原本往哪個方向運動、系統往哪個方向旋轉,兩者共同決定科氏力會把物體「推向哪一側」。可參考以下連結影片。
陀螺儀就是利用科氏效應的原理來偵測旋轉。
如下圖,感測器內部會設置一個可以持續振動的微小質量塊。假設,先讓它沿著左右方向(即,下圖的 x 軸)不斷振動。
當整個感測器沒有旋轉時,質量塊會維持原本的振動方向,僅在 x 軸上活動;但當感測器開始旋轉時,質量塊的運動會受到科氏力影響,進而產生一個與原本振動方向垂直的微小位移(即,下圖的 z 軸),偏離原本的左右軸,多了 z 軸上的位移。
感測器會偵測這個非常微小的位移或其所造成的電容變化,再根據變化的大小推算出感測器的角速度。
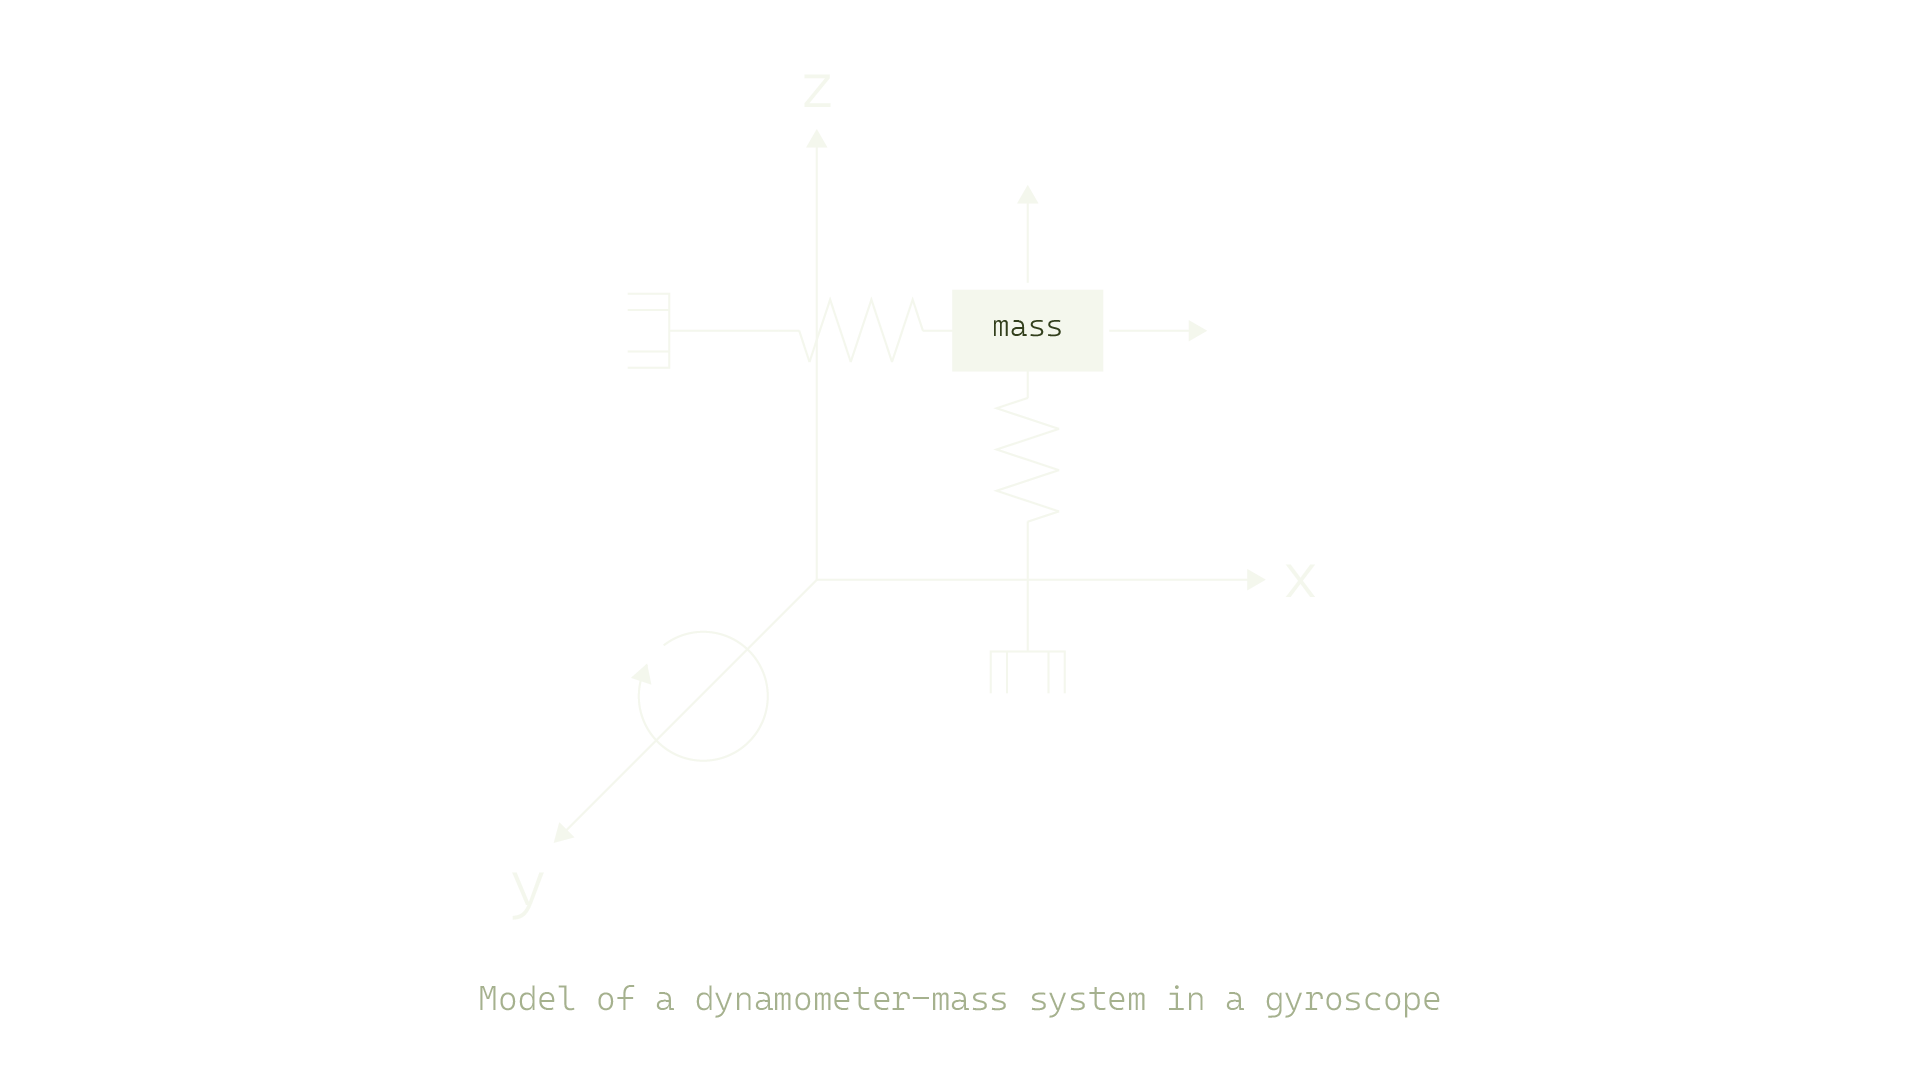
圖6. IMU 中陀螺儀的設計,x-y-z 軸為任意標示
綜合以上:
加速計直接測量的是加速度(a,單位: m/s² 或用幾個 g [1 g=9.8 m/s²] 表示)。要進一步推算速度與位移,就必須對時間進行積分。
陀螺儀直接量測的是旋轉速度(即,角速度 ω,單位:deg/s)。如果要進一步推算物體的位移(即,角度/姿態(θ)),就必須將高頻採集的角速度 ω 對時間進行積分。
陀螺儀:
量測的是
角速度(ω,單位:deg/s)。
要算出目前的角度(θ),
必須把每次取樣的角速度對時間進行一次積分。
角速度 ω → 一次積分 → 角度 θ
加速度計:
量測的是
加速度(a,單位:m/s² 或 g)。
要算出速度(v)與位移(p),
必須進行連續二次積分。
加速度 a → 第一次積分 → 速度 v → 第二次積分 → 位移 p
問題是,就跟這世界上所有的器材一樣––每一種 MEMS 感測器都可能存在誤差。
典型的誤差包含Bias (零偏/偏置)與 Noise(雜訊)。Bias 是一種系統性誤差(systematic error),而 Noise 則是一種隨機誤差(random error)。
Bias 指的是,即使感測器沒有移動,它的輸出也可能不是完美的 0。例如,理論上靜止時的真實加速度為 0 m/s²,但感測器可能讀到 0.08 m/s²。這種持續存在的 0.08 m/s² 偏差就是 bias。
Noise 指的是,即使感測器完全固定不動,數值也不會完全不變。例如:0.01 → -0.02 → 0.03 → 0.00 → 0.02 m/s²,這種隨機波動就是 noise,難以精準預測。
每一筆數據,裡面都包含了 Bias 與 Noise。所以根據上面的例子,我們靜止時測到的數據可能是(0.08 +0.01)→(0.08-0.02 )→(0.08+0.03)→(0.08+0.00)→(0.08+0.02) m/s²。
若將含有誤差的數值進行積分,最後會隨著時間持續累積,使估計出的數值會逐漸偏離真實值,這種現象稱為漂移(drift)。
產生飄移的數據會帶來什麼影響?
MEMS 感測器所產生的誤差與漂移,其負面影響可能是全面性的。
也就是說,陀螺儀的姿態量測一旦出現誤差,影響不只在陀螺儀本身,還會進一步影響其他感測數據;同樣地,加速度計的量測誤差,也可能透過後續的計算進一步影響整個系統的運算結果。
這種蝴蝶效應是怎麼發生的?
讓我們先拉回前面介紹的加速度計談起。
加速度計所量測到的訊號中,本身就包含了地球重力所產生的加速度(1 g)。如果我們想利用加速度計取得運動員真正的運動加速度,就必須先知道感測器目前的角度/姿態,才能正確判斷重力各軸向的分量,並將重力從量測訊號中扣除。
所以,如果陀螺儀產生飄移,就會導致後續的計算出錯。
假設感測器的姿態角度誤差飄移了 5°。雖然真實的重力仍然是垂直向下的 1 g,但系統所認為的「垂直方向」已經偏掉了 5°。因此,系統在進行座標轉換與重力扣除時,就會把重力向量分解錯誤。
結果就是:原本完全來自重力的 1 g,其中一小部分會被錯誤地投影到水平方向,讓系統產生一個根本不存在的「水平加速度」。所以,在角度誤差為 5° 時,重力在水平方向產生的分量約為:1 g × sin(5°) ≈ 0.087 g ≈ 0.85 m/s²
也就是說,即使運動員完全沒有水平加速,光是 5° 的誤差,就可能讓系統看見約 0.85 m/s² 的假水平加速度。
因此,陀螺儀的飄移並不只是「角度算錯」這麼簡單。一旦出錯,就可能進一步影響重力扣除與加速度的計算,最後直接影響我們的資料。
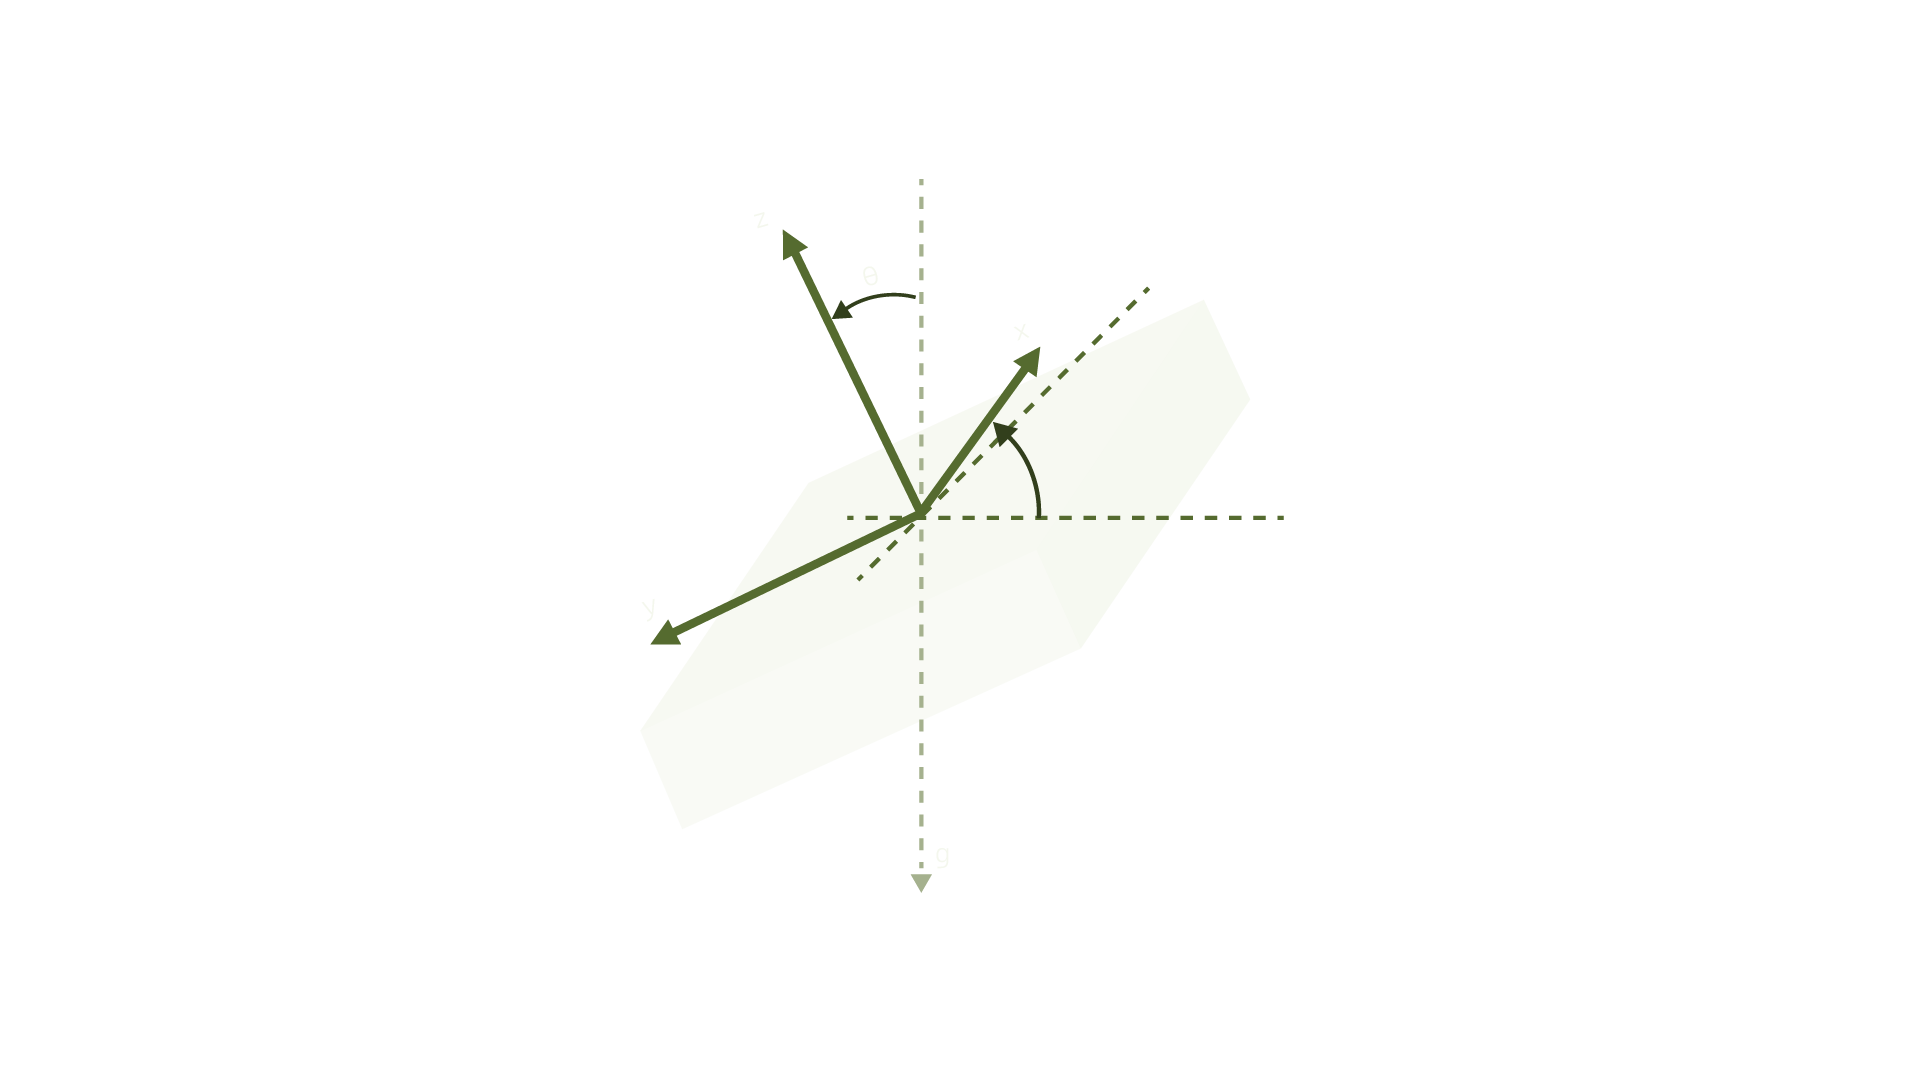
圖7. 飄移偏轉了Θ角的陀螺儀,導致整個座標軸(三軸)都移動了
那麼,為什麼這些 MEMS 感測器會一開始就存在這些誤差呢?如果能夠一開始就解決這些誤差,是不是就能一勞永逸,確保之後不會有飄移呢?
那是因為,MEMS 元件,無論是陀螺儀還是加速度計,其機械結構與電子特性都可能受到溫度影響,且當初出廠時在製程上可能就存在誤差。所以,廠商通常會在出廠前進行校正,取得每個感測器的校正參數,並由韌體或演算法利用這些參數修正感測器輸出。
但要單靠這招一勞永逸幾乎是不可能的。
因為隨著時間推移,長期使用過程中的溫度變化、機械應力、震動與衝擊,以及元件本身的長期穩定性,都可能使感測器的誤差特性發生變化,與出廠時不同。
所以,原本的校正參數可能不再完全符合感測器目前的狀態,使原本的校正效果降低。
這樣的話,一旦出廠後,我們該如何確保後續的使用不會有問題呢?
答案是,我們不能只依賴出廠時的校正,而是需要在感測器運作的過程中,持續利用其他資訊來估計與修正誤差。
如同前面提到的,陀螺儀量測的飄移問題,是因為時間累積出來的。
也就是說,換一種角度來看:短時間內,由於時間積分所累積的負面影響相對有限,陀螺儀提供的角速度與姿態變化…等資訊還算堪用 。
只有當時間慢慢累積,微小的 Bias 才會經由積分逐漸累積,使估計出的姿態逐漸產生漂移。
因此,當我們需要進行長時間的姿態估計的時候,我們需要依靠加速度計或其他外部參考,來修正陀螺儀的誤差。
因為加速度計除了量測運動所產生的加速度之外,也量測地球重力。因此,當感測器處於相對穩定的狀態、沒有受到明顯的線性加速度時,我們可以利用重力方向作為參考,判斷感測器目前的傾斜方向。
我們知道重力方向會始終指向地面。所以,當感測器保持水平時,重力理當投影在感測器的垂直軸(假設為 Z 軸);但當感測器發生傾斜後,我們會看到重力向量被分散到 X、Y、Z 三個軸上。這時,我們便可以根據 X、Y、Z 三軸所測到的重力分量,反推出感測器相對於地面的傾斜程度。假設,我們因此推斷出目前感測器呈現 30 度的傾斜。
而陀螺儀本身也可以計算出旋轉的角度,但如同前面所說的,可能因為長時間積分出現誤差。假設,我們因此推出目前感測器呈現 40 度的傾斜。
系統就可以利用兩者(加速度反推出來的傾斜 30 度 vs. 飄移後的陀螺儀積分出來的傾斜 40 度)之間的差異,修正姿態估計,並進一步估計陀螺儀的 Bias,降低陀螺儀長時間累積所造成的飄移。
而加速度計本身要解決的課題,則是如何將重力與真正的運動加速度區分開來。
因為我們知道,加速度計的量測訊號中,同時包含了重力的成分與感測器運動所造成的加速度。
如果有一顆精準的陀螺儀,能夠判斷出正確的姿態,就能協助我們正確計算重力的分量,從中扣除。反之,飄移的陀螺儀,藉由前面偏離 5° 的的例子,我們知道將會帶來錯誤的判斷。
這也是為什麼陀螺儀與加速度計經常會被放在一起使用。兩者雖然都有自己的誤差,但它們量測的物理量不同,反而可以利用彼此的特性來互相提供參考,在不同的運動狀態下持續估計並修正姿態與感測器誤差,形成了一種互補關係。
這就是所謂的「感測器融合」(Sensor Fusion),也是考驗 GPS 廠商功力的關鍵因素。
磁力計
磁力計是一種測量磁場方向的感測器,其主要依據地球磁場進行測量。所以在 IMU 中加入磁力計的主要目的,是利用它來協助修正身體方向的變化,同時提供一個「不會隨時間產生偏移」的額外參照(因為它不需要積分運算)。
如果說,加速度計可以利用重力,提供陀螺儀 Roll / Pitch 的修正,那磁力計就是用來提供陀螺儀 Yaw(航向角)的參考。
但磁力計致命的弱點就是極易受到周遭環境磁場與金屬物體的干擾。
所以當選手靠近體育館內的鋼筋水泥、場邊鐵欄杆或鋼鐵設施時,磁場分佈會發生扭曲;運作中的強電設備或電子線路產生的電磁場也會干擾磁力計內部的讀數。這也是為什麼在鋼筋結構複雜的室內體育館或團隊運動中,單獨使用磁力計容易出現嚴重的方位誤差。
除了利用 MEMS 感測器之間的整合來降低錯誤,高階的 IMU 也有可能開放讓使用者自由選擇取樣頻率。
較低的取樣頻率通常無法完整捕捉高頻訊號;但較高的取樣頻率不見得一定更好,因為它反而可能帶來較高的雜訊,進而污染訊號。
如果仔細觀察本篇文章最上面比較 GPS、LPS、VID 的表格,你會發現很有趣的一點:LPS 在判斷球員位置時比 GPS 還要精準,但 GPS 在計算總移動距離時的誤差卻比 LPS 還小。
有許多原因可以解釋這個結果,但其中一點就是–LPS的高採樣率下,每一個時間點的座標依然存在微小的物理抖動與訊號雜訊。當系統將每秒十幾次的微小座標位移連續加總時,這些高頻雜訊會被累積成「虛擬的額外位移」,導致算出來的總跑動距離容易出現微幅過度估算,使累積距離誤差略高於 GPS。
適當的取樣頻率可以參考奈奎斯特定理(Nyquist theorem)–取樣頻率至少必須是感興趣頻率範圍中最高頻率的兩倍。關於足球運動的情境,研究建議取樣頻率應高於 100 Hz。
除了提高取樣頻率之外,團隊運動中使用的 IMU 也可能採用冗餘原理(redundancy principle)的設計。一般 IMU 通常使用一顆三軸加速度計,但在某些較高階或特殊設計的系統中,也可以配置多顆加速度計,利用多個感測器同時量測相同或相關的物理訊號。
因為每一顆加速度計多少都會帶有一些隨機誤差。如果只依賴單一感測器,一次測量中的隨機誤差可能直接影響最後的結果;但如果有多個彼此獨立的感測器同時進行測量,就可以將這些資料進行融合,將誤差稀釋掉。同時,多個感測器之間的差異也可以用來偵測異常或故障的感測器。
另一個常見的資料處理方式則是降取樣(down-sampling)。
降取樣的技術,是先以較高的頻率把原始訊號完整地記錄下來,再透過濾波與降取樣,依照實際分析需求決定最後保留多少資訊。
例如,感測器先以 1000 Hz(每秒 1000 筆資料)進行取樣。如果我們最後只需要 100 Hz 的資料,就可以利用低通濾波器移除不需要的高頻成分,將資料降至每秒 100 筆。
藉由這種方式,我們可以降低資料量,又可同時保留主要訊號,幫助我們釐清真正重要的訊息。
以股票投資的行為為例,相信大家更容易有共鳴。
投資股票的過程,股價會隨著時間不斷上下波動。如果你從早上 9 點買進台積電股票後,便用放大鏡關注股價的每一個波動、計較每一次的漲跌,那麼你很可能會受到這些短期波動影響,產生頻繁買賣的念頭。
但這些短期的漲跌,有時候可能只是反映市場當下的情緒,未必代表真正重要的長期趨勢。過度關注這些細微變化,反而可能讓你忽略了整體的走勢,最後完全沒賺到錢。
假如我們不再死盯著每一個細微波動,而是降低觀察的頻率(例如一天只看一次盤),或許就能減少受到短期波動干擾的機會,也更容易從較長的時間尺度觀察整體趨勢。
IMU 結合 GPS 帶來的好處
為什麼介紹 GPS 的文章需要花那麼大的篇幅來認識 IMU?
因為現在的 GPS 廠商,為了滿足從業人員的需求,都會額外提供與加速度相關的數據,我們稱之為以加速度計為基礎的外部負荷指標(accelerometry-based external load indicators, ABELIs)」,其中一個鼎鼎大名的就是 PlayerLoad,後續會再介紹。
GPS 僅能提供位置與速度的資訊,需有賴 IMU 才有辦法完成相關的計算。
另外,GPS 的取樣頻率(通常約 10 Hz)也低於 IMU(通常約 100 Hz),因此 GPS 的位置與速度更新頻率,往往不像 IMU 那麼高,不利於追蹤需要不斷加速、減速與改變方向的團隊型運動員。
但 IMU 的問題在於飄移。所以我們可以利用 GPS 提供長時間、絕對的位置與速度參考,告訴我們「現在在哪裡、速度是多少」;IMU 則提供高頻率、連續的運動變化資訊,告訴我們「中間發生了什麼」。兩者結合後,可以互相彌補彼此的缺點。
特別是,當GPS 訊號受到遮蔽時,例如受到建築物、樹木、室內環境…等影響時,IMU 可以暫時維持運算,得到更連續、更穩定的運動軌跡。
後記
會將這篇文章的標題冠上 GPS,除了因為這是目前 EPTS 領域中研究最廣泛的技術,也是促使我開始深入搜尋一切的起點。
台灣國人樂衷長跑與自行車,有在使用 GPS 的人非常多。可惜的是,跟團隊運動的實務工作者比較起來,儘管使用的都是 GPS,但所關注的 metric、所看的資料,卻是截然不同的。
相信你讀到這邊已經發現,要踏入運動追蹤的領域,若要真正具備除錯數據與解讀的能力,要學習的不只是 GPS,還包含其他技術。
早期剛開始踏入 GPS 的世界,那種感覺就好像《古魯家族》裡第一次走出山洞,看見一個從未見過的新世界。但站在這個充滿吸引力的世界面前,我卻不知道該從哪裡開始,才能踏出自己的第一步。
在做功課的路上,我發現公開的中文資料少之又少,要在網路上找到一篇能夠回答我所有問題的文章非常困難。
什麼是代謝功率?什麼是 PlayerLoad?什麼是相對速度或加速度閾值?什麼是飄移?什麼是 Impact?MEMS 跟 GPS 到底有什麼關係?什麼是三角測量法?什麼是 HDoP?什麼是 Minimum Effort Duration?GPS 的速度到底是用位置與時間算出來的,還是用都卜勒頻移法?為什麼書本上總是強調要使用這些 EPTS 的數據要小心?為什麼各家廠商不能互相比對就算了,連同一家廠商的機型都不建議代換?
這些都是我當初渴望得到的答案。
現在回頭來看,其實當時早已有一些指引,例如《Unpacking the Black Box: Applications and Considerations for Using GPS Devices in Sport》,或是像《The Use of Applied Technology in Team Sport》這類書籍,能夠給我更清楚的方向。只是當時沒有人告訴我該如何搜尋。
當你尋找 GPS 相關的書籍時,找到的往往都是教你 GPS 底層原理的工程用書。而我並不想為了學習移動監控,去學習怎麼製造 GPS。
在沒有 AI 幫助的情況下,只能從一篇又一篇的專訪、廠商的官網,以及各種零碎的資料中旁敲側擊。
這方面的問題,絕對不是台灣沒有 GPS 的人才。事實上,台灣也有在開發團隊運動 GPS 的廠商。真正的問題是–在國內,除了學校以外,將這套技術應用在團隊運動的人還不多;要不然就是專注在做研究,少有人在公開平台討論這套技術究竟該如何應用。
當時,我認識實務上有在使用 EPTS 系統的教練大概只有兩位,但我發現我連該怎麼提問都不知道。因為我所有的知識都是拼湊出來的,沒有一個完整的脈絡。
催生這篇文章的主因,就是希望未來有需要的教練,能從這裡找到一盞明燈,少走一段我花了兩、三年走過的路。
這篇文章提供教練們關於 EPTS 的基本常識與主幹道,讓大家先建立基本的概念;日後可再針對自己有興趣鑽研的主題,往不同的分支去找資料。
不過,這也不禁讓人好奇台灣未來的競技運動發展。
既然使用 EPTS 系統已經成為國外各球團的顯學, 雖然台灣目前還未普及,但遲早有一天,我們也會需要這些器材的輔助。當這些球團開始引進這些設備的時候,到時候,我們要去哪裡找這些人才呢?
